
 English

No hay más artículos en tu carrito
ITI (Posicionamiento de redes de arrastre y ROV)
0,00 €
Impuestos incluidos
ITI (Posicionamiento de redes de arrastre y ROV)
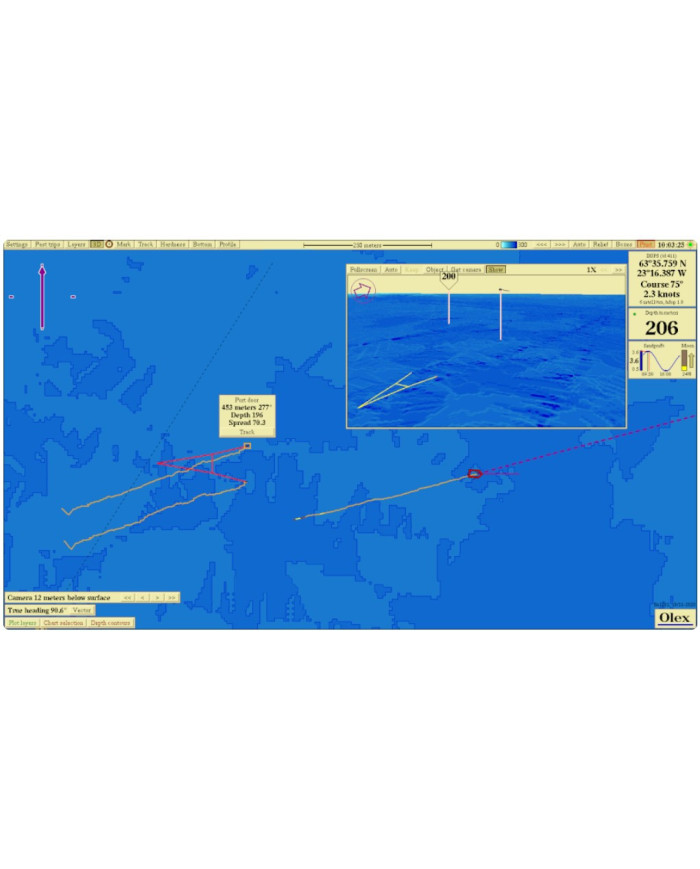
Olex se puede conectar a varios sistemas de posicionamiento de redes de arrastre y ROV. La red de arrastre se visualiza en la pantalla de Olex en 2D y 3D con distancia, dirección y apertura de puertas. También es posible rastrear cada puerta de la red de arrastre, además de la propia embarcación.
ITI (Posicionamiento de redes de arrastre y ROV)
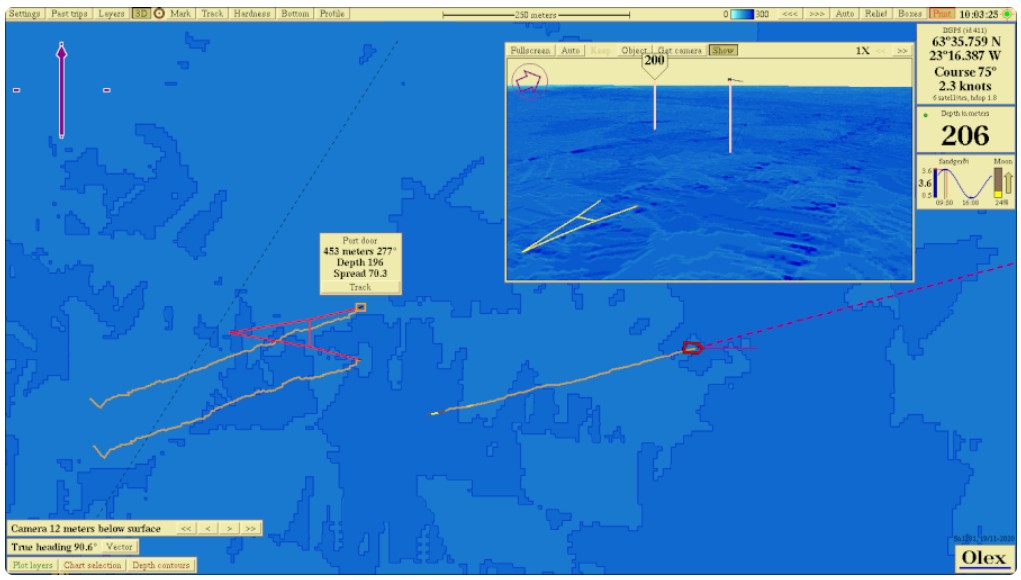
Olex se puede conectar a varios sistemas de posicionamiento de redes de arrastre y ROV. La red de arrastre se visualiza en la pantalla de Olex en 2D y 3D con distancia, dirección y apertura de puertas. También es posible rastrear cada puerta de la red de arrastre, además de la propia embarcación.
Posicionamiento ROV con NMEA $PSIMSSB
La sentencia NMEA $PSIMSSB se presenta en diferentes variantes. Las que Olex entiende contienen la demora desde la embarcación hasta el ROV. Otras mostrarán errores de formato. El equipo que genera el mensaje debe conocer el rumbo real de la embarcación. La sentencia debe contener al menos 10 campos separados por comas: el primero es la marca de tiempo, el segundo el nombre del objetivo del ROV y el tercero debe ser "A". El cuarto campo está vacío y el quinto debe ser "C". El sexto puede ser "N", "E" o "H", y el séptimo puede ser cualquier carácter. Los campos 8 y 9 representan la distancia horizontal en metros desde la embarcación hasta el ROV, y el 10 la distancia vertical. A continuación, se muestra un ejemplo de un $PSIMSSB correcto, como se describió anteriormente:
$PSIMSSB,180554.432,M44,A,,C,N,M,-61.300,39.017,34.026,0.072,T,0.050576,*47.
Si el sexto campo es "H", la sentencia $PSIMSNS debe recibirse en el mismo puerto que $PSIMSSB para transmitir el rumbo del barco. A continuación, se muestra un ejemplo de $PSIMSSB que no funcionaría, sino que generaría un error de formato:
$PSIMSSB,170800.82,B01,A,,U,E,M,329643.883,6596305.382,-0.977, 0.0,N,,*43 . El error radica en que el campo 5 es "U", lo que significa que la sentencia proporciona una posición absoluta en UTM en lugar de un rumbo relativo.
ITI (Posicionamiento de redes de arrastre y ROV)
5 Artículos